基于Transformer的OpenXR实时手势识别方法:静态手势准确率达93.7%
静态手势准确率达93.7%
(映维网Nweon 2026年09月28日)滑铁卢大学和毕索大学的研究人员将Transformer模型用于OpenXR手部追踪数据,并进行实时手势识别。结果显示,静态手势准确率可以达到93.7%。
手势识别是人机交互的重要,可服务于虚拟现实等场景。传统方法主要使用CNN或RNN,但RNN存在梯度消失、难以捕捉长期依赖等问题。Transformer通过注意力机制学习序列内部的全局关系,可用于手势识别,并用于检测手势之间的运动流。
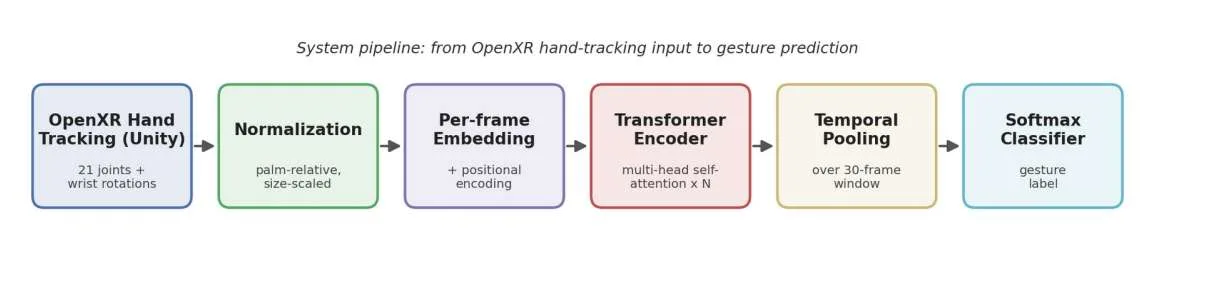
在数据采集方面,研究使用Unity的OpenXR框架,采集21个手部关节的3D位置和手腕旋转角度(俯仰、偏航、滚转)。每个关节用立方体可视化,并按局部X、Y、Z轴颜色编码。数据以手掌为参考进行归一化,以适应不同手部尺寸。采集时以张开手为基线,关节从手腕到手掌并沿各手指标记。数据集覆盖多样手部朝向和旋转。
预处理中,关节位置相对手掌归一化,并按手腕到手掌距离缩放;手腕旋转同时用欧拉角和“向上”“左转”“中性滚转”等标签描述;手势序列分割为30帧重叠窗口。
模型方面,Transformer处理短序列并分类手势。输入嵌入将每个时间步的位置和旋转数据嵌入高维空间;位置编码用于保留时间信息;Transformer层包含多头自注意力和前馈网络;输出层用softmax预测手势标签。训练使用Adam优化器和分类交叉熵损失,数据按80%训练、20%测试划分,以分类准确率和F1分数衡量性能。
......(全文 831 字,剩余 358 字)