分层高斯场方法用于稀疏视角三维重建:单场景重建约632秒
单场景重建约632秒
(映维网Nweon 2026年10月19日)稀疏视角三维重建常见于AR/VR内容创作,但输入图像少、视角覆盖不足,容易导致多视角一致性差和欠采样区域结构缺失。有研究人员提出分层高斯场方法HierGF,通过几何感知消息传递和由粗到细的两阶段优化,把有限观测转化为伪监督信号,并在多个稀疏视角基准上进行了评估。
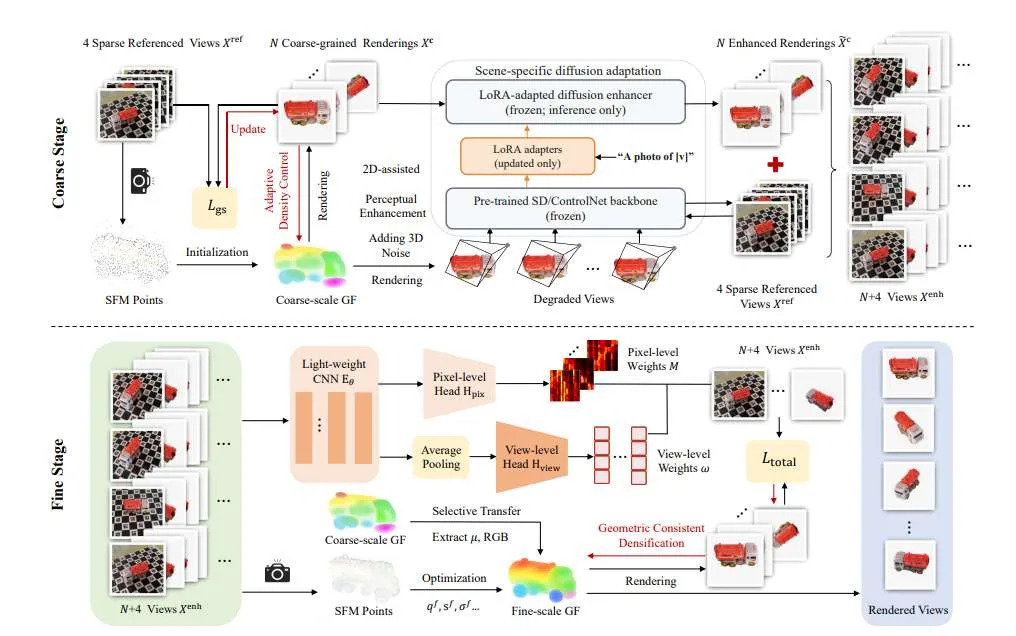
HierGF首先用稀疏输入训练粗尺度高斯场,获得较稳定的几何和颜色初始化;随后单独优化细尺度高斯场。细场只继承粗场的空间均值和RGB初始化,不透明度、各向异性缩放、旋转和高阶外观属性重新估计。这样既保留粗阶段结构,又避免细尺度细化被早期重建的完整状态限制。
为弥补稀疏视角监督不足,研究人员从粗场渲染额外伪视角,使用基于Stable Diffusion v1.5和ControlNet的二维先验进行增强,仅适配LoRA参数,扩散骨干保持冻结。随后由轻量置信度网络预测像素级置信度图和视角级权重,只对颜色和感知损失进行重加权,使梯度更多集中在跨视角一致的内容上。几何一致稠密化模块则在稀疏体素中沿估计表面法线插入新高斯,利用法线相似性和空间距离加权插值,补全欠采样区域。
团队在MipNeRF360、OmniObject3D和OpenIllumination三个主要稀疏视角基准上评估,并在LLFF和DTU上补充定量比较。定性结果显示,在MipNeRF360和OmniObject3D的4输入视角示例中,HierGF在远处结构、背景干净度和细结构保持方面优于部分对比方法;在OpenIllumination上,重建结果的跨视角着色更一致。
消融实验分别考察了两阶段骨干、粗到细选择性参数传递、ZoeDepth深度监督、自生成感知监督、像素级与视角级置信度,以及几何一致稠密化。完整HierGF配置在4视角MipNeRF360上PSNR为28.48 dB、SSIM为95.87、LPIPS为3.85;在OmniObject3D上分别为34.08 dB、98.36和1.76。他们指出,相关结果支持分层几何感知设计在弱多视角约束下改善几何和外观恢复。
扩散模块仅在重建阶段用于伪视角增强,最终渲染只依赖优化后的高斯表示。实现上,粗场优化4000次迭代,细场优化6000次迭代,总高斯优化预算为每场景10000次迭代;LoRA适配为500步,增强伪视角每500次细阶段迭代刷新一次。
总的来说,HierGF在有限观测下改善了重建质量和跨视角一致性。展望未来,团队将考虑用可学习几何先验替代插值,并将方法扩展到无姿态或动态场景。