大连理工大学提出DEAL-Grasp:解耦对齐表征用于几何感知灵巧抓取生成
解耦对齐表征用于几何感知灵巧抓取生成
(映维网Nweon 2026年10月05日)合成逼真的铰接式手-物交互是虚拟现实等应用中的基本问题。现有方法通常在以全局刚体运动与局部关节运动耦合的联合空间中回归或去噪姿态,容易产生不稳定样本和物理不合理的接触。基于优化的方法计算成本高,数据驱动方法虽能泛化,但仍面临表征层面的困难。
在一项研究中,大连理工大学团队提出了一种新的灵巧抓取生成方法。
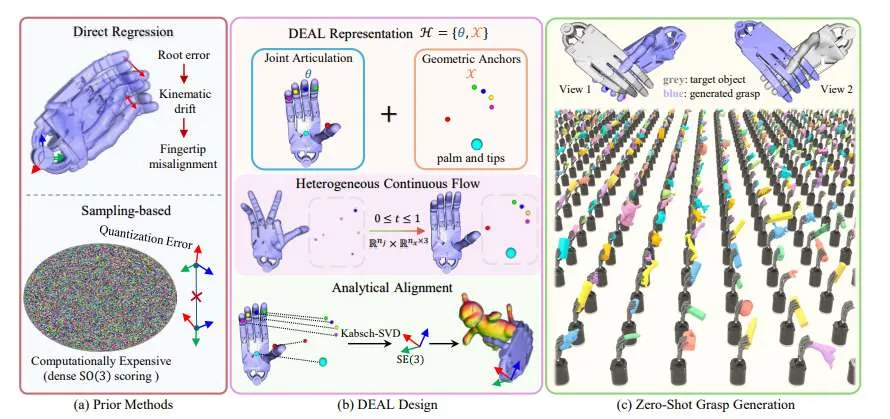
DEAL-Grasp建立在解耦对齐表征之上,将抓取合成重新表述为对齐空间生成。交互状态由任务空间几何锚点和关节参数组成,从中通过闭式Procrustes对齐恢复刚体变换,同时保持局部关节。在该混合状态上,模型使用异质状态流匹配与分量式向量场,并在训练期间加入时间自适应物理正则化。推理时,抓取仅通过学习到的向量场积分合成,无需测试时优化或辅助物理引导。
在MultiDex和零样本RealDex基准上,DEAL-Grasp取得了高力扰动成功率、最小穿透和高多样性。具体而言,在MultiDex上,单轴成功率(S.R.1)为93.59%,六轴成功率(S.R.6)为79.41%,穿透深度为0.40cm,平均关节熵(Hmean)为7.20;在RealDex上,S.R.1为90.86%,S.R.6为81.13%,穿透深度为1.04cm,Hmean为6.88。原生姿态生成平均耗时0.11秒,相比DGA(w. opt.)约快164倍。
团队同时进行了消融实验。结果表明,将DEAL预测层替换为直接回归关节角度和SE(3)根姿态的基线性能下降最明显,S.R.6降低13.40个百分点,穿透深度增加0.39cm。时间自适应加权、迭代速度细化解码器等组件也对性能有贡献。
相关论文:DEAL-Grasp: Decoupled Alignment Representation for Geometry-Aware Dexterous Grasp Generation
团队指出,DEAL-Grasp将灵巧抓取生成重新表述为对齐空间合成,预测关节角和任务空间锚点使全局SE(3)可解析恢复。展望未来,研究人员计划探索跨实施例验证、动态操作、更丰富感官反馈以及更广泛的材料多样性。