大连理工大学提出DEAL-Grasp:解耦对齐表征用于几何感知灵巧抓取生成
解耦对齐表征用于几何感知灵巧抓取生成
(映维网Nweon 2026年10月05日)合成逼真的铰接式手-物交互是虚拟现实等应用中的基本问题。现有方法通常在以全局刚体运动与局部关节运动耦合的联合空间中回归或去噪姿态,容易产生不稳定样本和物理不合理的接触。基于优化的方法计算成本高,数据驱动方法虽能泛化,但仍面临表征层面的困难。
在一项研究中,大连理工大学团队提出了一种新的灵巧抓取生成方法。
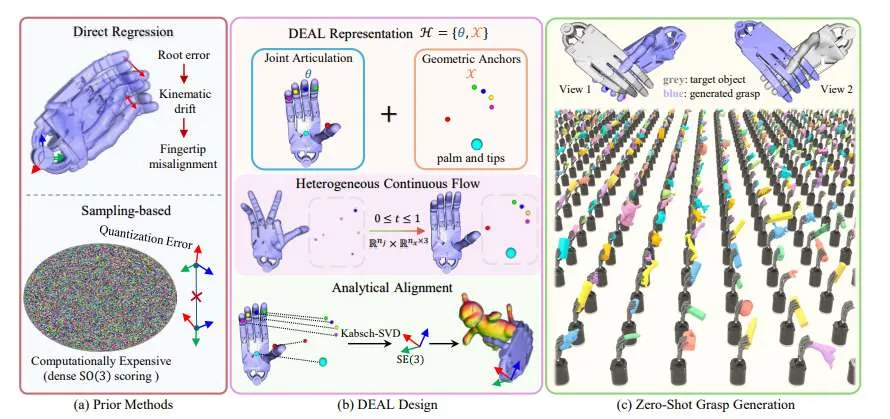
DEAL-Grasp建立在解耦对齐表征之上,将抓取合成重新表述为对齐空间生成。交互状态由任务空间几何锚点和关节参数组成,从中通过闭式Procrustes对齐恢复刚体变换,同时保持局部关节。在该混合状态上,模型使用异质状态流匹配与分量式向量场,并在训练期间加入时间自适应物理正则化。推理时,抓取仅通过学习到的向量场积分合成,无需测试时优化或辅助物理引导。
......(全文 616 字,剩余 287 字)