上海交大提出NaCR:在射线层面结合NeRF与相机射线回归
在射线层面结合NeRF与相机射线回归
(映维网Nweon 2026年09月28日)在一项关注相机射线回归(CRR)精度问题的研究中,上海交大团队提出了一种将神经辐射场NeRF与CRR在射线层面结合的框架NaCR。
视觉定位的目标是在已知场景中估计查询图像的六自由度相机位姿,并可用于虚拟现实、增强现实、SLAM/SfM等。传统方法需要存储显式3D地图;基于深度学习的端到端方法中,场景坐标回归(SCR)虽然精度较高,但使用无界场景坐标,训练可能不稳定,并依赖深度先验和超参数调优。DIMM提出的CRR范式为每个图像块回归相机射线,射线误差有界,训练动态更稳健,且位姿可通过两个线性求解器分别恢复旋转和平移。但团队认为,CRR精度仍然有限,尤其在室内场景。
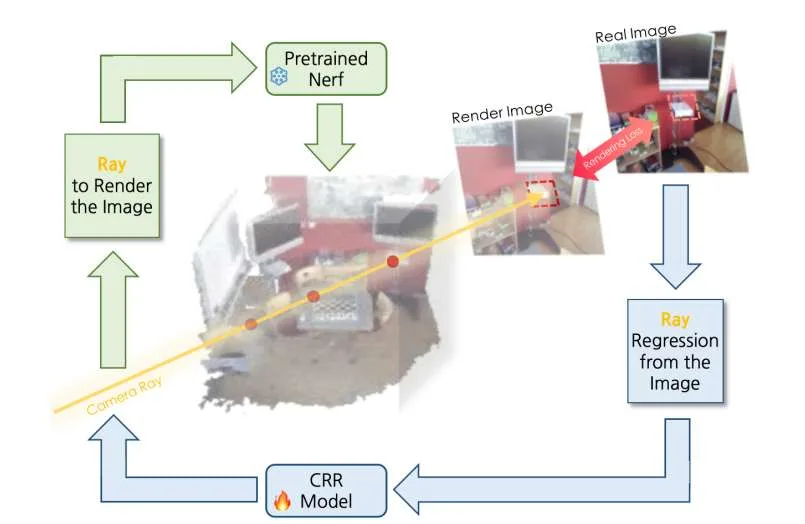
团队的核心观察是:CRR从图像块预测相机射线,而NeRF从相机射线渲染图像块,两者构成互补的逆过程。基于这一关系,NaCR把预训练NeRF引入CRR训练管线,形成从图像到射线再回到图像的闭环。NeRF一方面用于合成新视角,为CRR提供图像块级数据增强;另一方面利用可微渲染,把光度渲染误差反向传播给射线回归模型,作为闭环监督信号。
......(全文 1120 字,剩余 714 字)